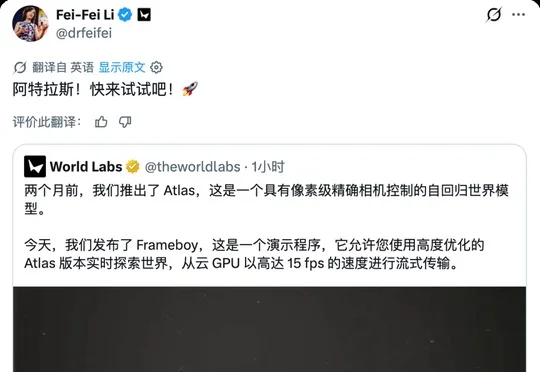
突发!李飞飞最新 AI 成果发布,把世界模型装进复古掌机,单张图实时跑出 15 帧
突发!李飞飞最新 AI 成果发布,把世界模型装进复古掌机,单张图实时跑出 15 帧李飞飞创办的 World Labs 发布 Frameboy 研究预览版,将自回归世界模型 Atlas 接入浏览器云端实时交互,单张图片生成的 3D 世界最高可达 15 fps,并支持自由操控镜头探索。
来自主题: AI资讯
9090 点击 2026-11-06 11:46

 搜索
李飞飞创办的 World Labs 发布 Frameboy 研究预览版,将自回归世界模型 Atlas 接入浏览器云端实时交互,单张图片生成的 3D 世界最高可达 15 fps,并支持自由操控镜头探索。
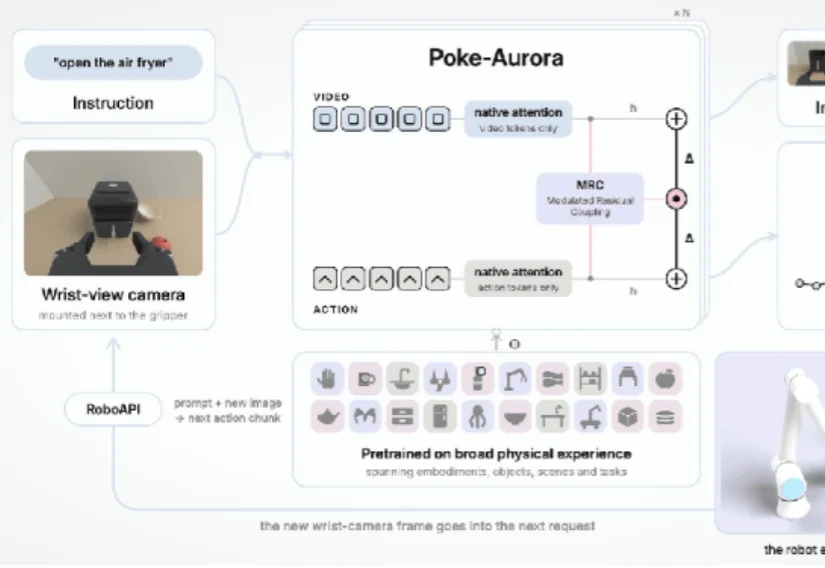
10 月 30 日凌晨,今年 4 月成立的破壳机器人(PokeBot),发布了第一款模型产品 RoboAPI ,他们的世界模型 Poke-Aurora 也首次亮相。不同于其他具身模型发布 Demo,破壳发布的 RoboAPI 是一个面向真实物理世界、可公开访问、开箱即用的具身 API,亮相的同时便向行业发出邀请:欢迎试用。
最近,来自牛津大学&莫纳什大学&布里斯托大学的团队提出了交互式视频世界模型 Oneira,将这类模型从开放式的生成走向开放世界的交互。
9 月 16 日,在谷歌 DeepMind 深度参与了 Gemini 2.5/3、世界模型 Genie 2/3 以及具身智能体 Sima 2 研发的核心研究员 Bonnie Li 宣布离职,转会 OpenAI。
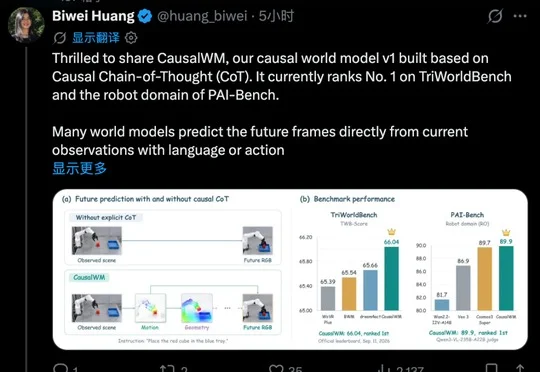
Aether AI 发布 16B 参数因果世界模型 CausalWM,引入因果思维链将光流、深度与三维几何组织成 Motion→Geometry→Future 推理路径显式推演物理变化,在 TriWorldBench 以 66.04 分登顶并在 PAI-Bench 等基准取得领先。

8 月 10 日,戴盟机器人正式发布全球首个触觉锚定世界模型 Daimon-TWM(Tactile-grounded World Model),以原生触觉贯穿物理认知、推演决策和瞬时反应全阶段。这个 “物理交互脑” 不仅能理解正在发生的物理接触,还能预测下一步交互会发生什么,并根据瞬息万变的反馈及时修正动作。
最新世界模型 LingBot-World 2.0 正在试图实现的事情。「一个世界只需要几秒钟就能造出来」不再仅限于预制的世界,而是让每一次生成,都是一次全新的创造。这是一个秒级生成、支持实时交互的开源世界模型。
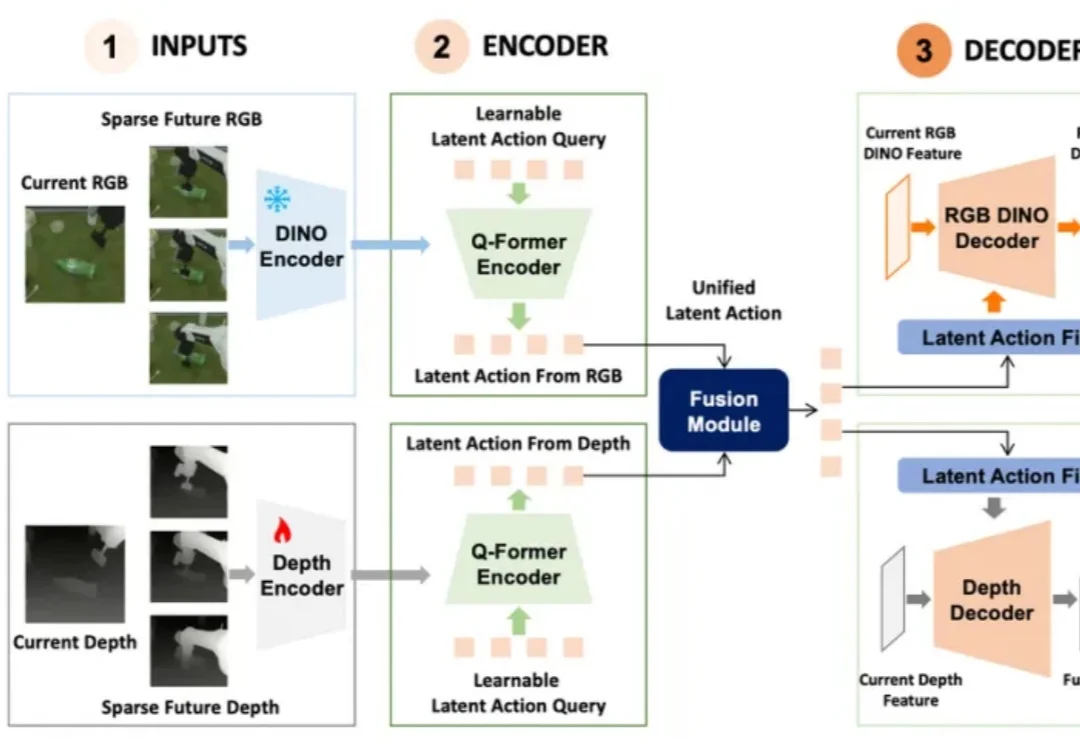
当前,物理 AI 正面临着关于泛化能力的普遍质疑。当模型缺乏对真实物理规律的深度认知、难以跨越复杂多变的开放场景时,如何让机器人真正理解物理世界并精准规划决策,已成为具身智能破局的关键。
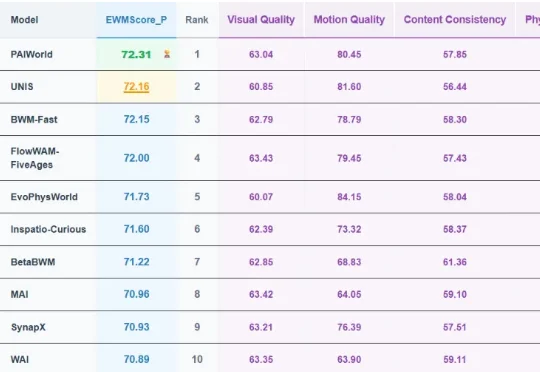
日前,世界模型国际权威榜单 WorldArena 更新排名,中国科学院工业人工智能研究所徐凯研究员带领物理智能团队(The PAI Lab)自研的世界模型 PAIWorld 登顶。WorldArena 作为目前世界模型领域最权威的评测榜单,是针对具身世界模型的全方位评价体系,涵盖视觉质量、运动质量、内容一致性、物理遵循、三维准确性及可控性六大维度
近日,北京大学 EvoPhys 团队推出首个以 “人” 为中心的 “场景级万物可控” 5D 世界模型 EvoPhys-World,基于摩尔线程全国产算力底座,团队首次将 AI 生成世界从 “可观看、可漫游,浅交互” 的阶段,推进到 “可操纵、深交互、自进化” 的新阶段。